研究
足式機器人
-
四足機器人 TurboQuad · Quattroped TurboQuad 為一輪腳複合型機器人,可根據需求在行進間作平滑的模式切換,使用輪模式可以有效率的在平坦地形上快速移動;使用腳模式則可使用不同仿生步態以克服地形障礙。該平台以物理模型佐以感測器回授作為控制架構,運用特殊設計之變型機構,TurboQuad可以執行快速的輪腳變換,…
-
RHex TWIX · Mini-RHex 生物界中,六足動物可以三點著地的tripod步態穩定行走於複雜地形中,而四足動物(特別是獵豹)則可藉由腰部之伸展收縮,使其跑動更加快速。TWIX機器人即是利用這些生物之啟發所設計的。TWIX是一臺RHex型式之機器人,可以在六足模式與四足模式間切換,其模組化的設計使模式間的切換…
-
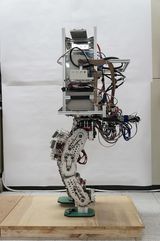
雙足機器人 雙足機器人 此為一台兒童尺寸的雙足機器人,用以探討雙足運動的機制。機器人可執行行走、原地轉彎,以及邊行走邊轉彎等動作。
輪型機器人
攀爬機器人
球形機器人
-
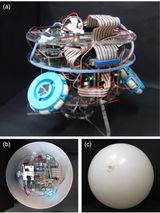
Omnicron Omnicron Omnicron 是一台具備無奇異點全向移動能力的球形機器人。有別於其前身 OmniQiu 以單一被驅動的球作為驅動方式,Omnicron 使用三個全向輪驅動球形外殼。三個輪子各自獨立控制,透過簡單的三對三映射即可達成三自由度的平面運動。
-
OmniQiu OmniQiu OmniQiu 是一台新型的全向球形機器人。它不以輪子或飛輪作為驅動機構,而是以兩個正交安裝的滾輪,驅動裝在球形外殼內的一顆球。由於這顆球在外殼上滾動,機器人得以進行全向且無奇異點的運動。